
活动预告
CSIG图像图形中国行-青岛城市学院站将于9月23日举办
时间:2026-09-17
“CSIG图像图形中国行”是由中国图像图形学会主办的学术活动,旨在推动图像图形学科的普及,加强各高校研究所以及企业间的交流。自2017年4月起,分别在扬州大学、哈尔滨工业大学、兰州大学、杭州电子科技大学、北京交通大学、海南大学、福州大学、西北农林科技大学、佛山科技学院等及深圳、烟台成功举办了100余期,线上线下参会人数累计数万人次,受到业界好评。
本次“CSIG图像图形中国行”由青岛城市学院联合承办,交流主题为“图像图形与人工智能前沿-从多模态感知到具身智能”。
活动信息
主办单位:中国图像图形学会(CSIG)
承办单位:青岛城市学院
协办单位:青岛市人工智能产业协会
会议时间:2026年9月23日8:30
会议地点:青岛城市学院礼堂演播厅
执行主席
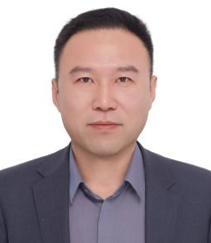
李金贤 教授
青岛城市学院计算与智能技术学院院长、宇树科技产业学院院长,中国计算机学会高级会员、青岛市创业导师。具有20余年信息通信技术(ICT)、研发管理及企业运营经历,曾任职于阿尔卡特朗讯、华为、神州信息、爱立信中国等企业。长期从事人工智能、计算机视觉、图像处理等领域的教学科研与产业实践,近年来重点关注具身智能应用。主持推进计算与智能技术学院专业建设与人才培养体系改革,推动人工智能、机器人技术与产业真实场景深度融合,积极探索“真实项目进课堂、产业需求进专业、企业工程师进校园”的应用型人才培养模式。作为宇树科技产业学院建设的重要推动者之一,持续推进具身智能人才培养体系、课程体系和实践平台建设,深化校企协同育人。
特邀专家
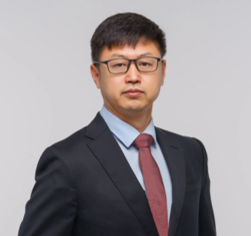
董军宇 教授
个人简介:中国图像图形学会理事,中国海洋大学信息科学与工程学部部长、教授、博士生导师,国家高层次人才计划科技创新领军人才,国际计算机学会(ACM)青岛分会主席。长期从事计算机视觉、海洋人工智能、水下视觉信息处理与海洋大数据等领域研究,在水下高分辨率三维成像、海洋环境智能感知与预测等方向开展了系统研究。先后主持国家自然科学基金重大科研仪器项目、科技创新2030重大项目、科技部国际合作项目等多项国家级科研项目,相关研究成果已在国家深海基地管理中心等单位开展应用。曾担任2025年度CSIG青年科学家会议大会主席,并担任国际期刊 Intelligent Marine Technology and Systems 创刊主编。
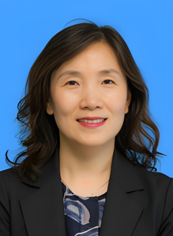
王景景 教授
个人简介:青岛科技大学信息科学技术学院院长,教授、博士生导师,教育部长江学者特聘教授,国务院特殊津贴专家,全国巾帼建功标兵。主持国家基金项目5项,其中重点类项目2项。获山东省技术发明一等奖(位1)、山东省教学成果特等奖(位1)、中国电子学会教学成果大赛一等奖(位1)。担任中国电子学会信号处理分会副主任委员,中国人工智能学会智能融合专委常务委员,山东省深海装备重点实验室主任。 已在国内外高水平学术刊物和重要学术会议发表论文六十余篇,申请国家发明专利46件、授权36件,并担任中国人工智能学会智能融合专业委员会常务委员等学术职务。
报告题目:水下仿生通信:深度学习赋能的隐蔽传输新范式
报告摘要:面向复杂水下环境中信道时变、噪声干扰强以及通信行为易暴露等问题,本报告聚焦水下仿生通信与隐蔽传输,介绍深度学习在水声信号表征、信道状态感知、波形与调制设计、收发协同及自适应传输中的应用。报告将结合水声通信、海洋物联网等研究场景,探讨如何借鉴海洋生物通信机制,提升通信系统的隐蔽性、鲁棒性与能效,并分析从单一链路优化走向“感知—决策—传输”闭环的技术路径。
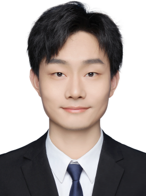
王超群 教授
个人简介:山东大学教授、博导,国家优青(海外),泰山学者青年专家,山东大学齐鲁青年学者。长期从事复杂环境下的机器人自主导航研究。作为项目负责人承担国家自然科学基金、山东省自然科学基金及之江实验室开放课题等多个项目,相关成果已发表机器人领域SCI/EI论文50余篇,并在IEEE T-SMCS、IEEE T-IE、IEEE RAL等期刊及IEEE ICRA、IROS等会议发表研究成果。
报告题目:机器人具身感知与导航
报告摘要:面向机器人在复杂、动态、未知环境中感知不完整、定位不稳定以及规划与执行难以协同等问题,本报告围绕具身感知与自主导航展开,重点介绍多模态感知、环境表征、定位建图、探索决策与运动规划等关键技术。报告将讨论机器人如何通过与环境持续交互形成可用于行动的场景理解,并结合复杂场景自主导航和“印迹式”环境探索等研究进展,展望具身智能在服务、工业及特种机器人中的应用方向。
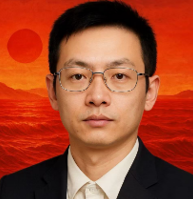
李震 教授
个人简介:山东理工大学人工智能交叉应用研究院院长、二级教授、博士生导师,教育部长江学者讲席教授。长期从事数据智能、信息安全、金融科技与智慧农业等研究,主要关注图像视频分析、大语言模型等人工智能技术的融合应用。已在高水平国际会议与期刊发表论文60余篇,其中SCI论文20篇;主导或参与20余个工业级人工智能系统项目,相关成果已应用于金融、媒体、安防、电商和农业等领域。
报告题目:具身智能驱动的输配电主动运维:从自主巡检到可验证的群智主动运维
报告摘要:面向输配电开放环境、高安全约束和多主体协同需求,本报告探讨具身智能从自主巡检走向主动干预、协同执行与闭环自治的关键技术。重点介绍异构具身网络、选择性自治、Grid World Model、多智能体协同及执行验证等前沿方向,并结合巡检、除冰、变电站运维和应急处置等场景,讨论下一代电网主动运维体系与发展趋势。
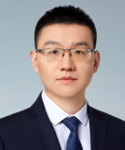
白辰甲 研究科学家
个人简介:中国电信人工智能研究院(TeleAI)研究科学家、具身智能研究中心主任,兼任清华大学、上海交通大学、复旦大学行业导师。中国科协青年“托举”人才,上海市青年科技英才“扬帆计划”。博士毕业于哈尔滨工业大学计算机科学与技术专业,曾在上海人工智能实验室从事研究,并赴多伦多大学与Vector Institute联合培养。主要研究方向涵盖具身大脑与具身小脑、强化学习、扩散/Transformer策略、世界模型、灵巧操作、全身运动控制与Sim2Real等,负责TeleBot系列人形机器人和轮式机器人研发。已在NeurIPS、ICML、ICLR、ICRA、CoRL等高水平会议和期刊发表论文80余篇,承担国家自然科学基金、国家重点研发计划课题等项目。
报告题目:自我进化的具身模型:从价值认知、全身控制到交互学习闭环
报告摘要:面向具身模型在开放环境中面临的数据覆盖不足、复杂行为难以稳定执行以及部署后能力难以持续提升等问题,本报告介绍一种以价值判断为尺度、以大小脑协同为架构、以真实交互为驱动的自我进化具身模型。模型的大脑不仅生成动作,还能判断任务进度、目标可达性与决策可信度;运动小脑将高层意图转化为满足物理约束、风险约束的全身行为;系统进一步通过无监督技能发现、人类视频预训练、仿真数据生成和真实执行反馈,持续发现能力边界并更新价值、策略与控制。结合PRTS、KungfuBot、HumanoidGen、GN0等研究成果,以及精细插拔、物流分拣和导览等场景实践,报告将讨论具身智能如何从“一次训练、静态交付”走向“可评估、可纠错、可持续提升”的新范式。
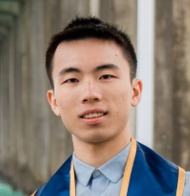
王建淞 具身业务首席专家
个人简介:毕业于卡耐基梅隆大学、加州大学圣地亚戈分校,桥介数物合伙人,具身业务首席专家,公司董事。主要从事通用机器人运动控制、跨本体运动能力迁移与具身智能基础设施研发,聚焦机器人“小脑”、动作生成、运动控制和仿真到真实(Sim2Real)等关键技术。
报告题目:从机器人“小脑”到通用操作系统:Sim2Real与跨本体运动能力
报告摘要:机器人“小脑”承担运动生成、平衡控制与动作执行,是具身智能从算法模型走向真实世界的关键环节。本报告将介绍基于学习的运动控制、动作生成与重定向、仿真训练到真实部署(Sim2Real)的技术链路,分析不同机器人本体在形态、动力学和传感器配置上的差异如何影响运动能力迁移,并分享通用机器人运动能力开发平台在跨人形、四足及轮足机器人上的工程实践,进一步讨论以模块化、标准化方式构建通用机器人操作系统的发展趋势。
会议流程
8:00-8:30 嘉宾签到
08:30-08:45 致辞
08:45-09:10 主题报告:王景景教授
09:10-09:35 主题报告:王超群教授
09:35-10:00 主题报告:李震教授
10:00-10:30 茶歇
10:30-10:55 主题报告:白辰甲科学家
10:55-11:20主题报告:王建凇专家
11:20-11:50 圆桌会议
11:50-11:55 总结
11:55-12:00 合影
联系方式
承办方联系人:
杨老师 13176520992 xiaoyu.yang@qdc.edu.cn
主办方联系人:
王老师 010-61934638 info@csig.org.cn